Se connecter
FR
EN
Les Mains dans le Cambouis

Evolite Beam 5R problèmes d'initialisation.

  • 7 réponses
  • 3 participants
  • 260 vues
  • 3 followers
Evolite Beam 5R problèmes d'initialisation.
Bonjour,

Je suis confronté à des problèmes sur des Lyres Evolite dont j'ai devant moi 2 exemplaires qui ont des difficulté à s'initialiser en X(Pan) et en Y(Tilt).

Par exemple :
Si la tête est tournée à fond à gauche avant la mise sous tension, alors le débattement X est normal de 1 à 256.
Par contre si la tête est tournée à fond à droite l'initialisation semble se faire mais le débattement bloque sur la butée dès que X atteint 150 et cela fait beaucoup de bruit.
Le problème affecte X et Y, mais ce n'est pas systématique.

Comme j'ai 2 lyres, j'ai permuté les platines mais cela n'a rien changé.

Leur tension d'alimentation qui est de 28 Volts parait stable.
La doc indique :Pan/tilt Reset issues: If a motor stutters, fails to home, or loses position, inspect the optical sensors for dust/misalignment, check the wiring to the stepper motors, or look for blown capacitors/driver components on the internal control boards.

J'ai vérifié les signaux provenant du capteur X à l'oscilloscope et tout semble normal même quand le problème se manifeste.
Il me reste les condensateurs électrochimiques à vérifier mais je n'y crois pas trop compte tenu des occurrences du défaut sur 2 appareils.

Quelqu'un a t'il déjà rencontré ce genre de problème ?

JP


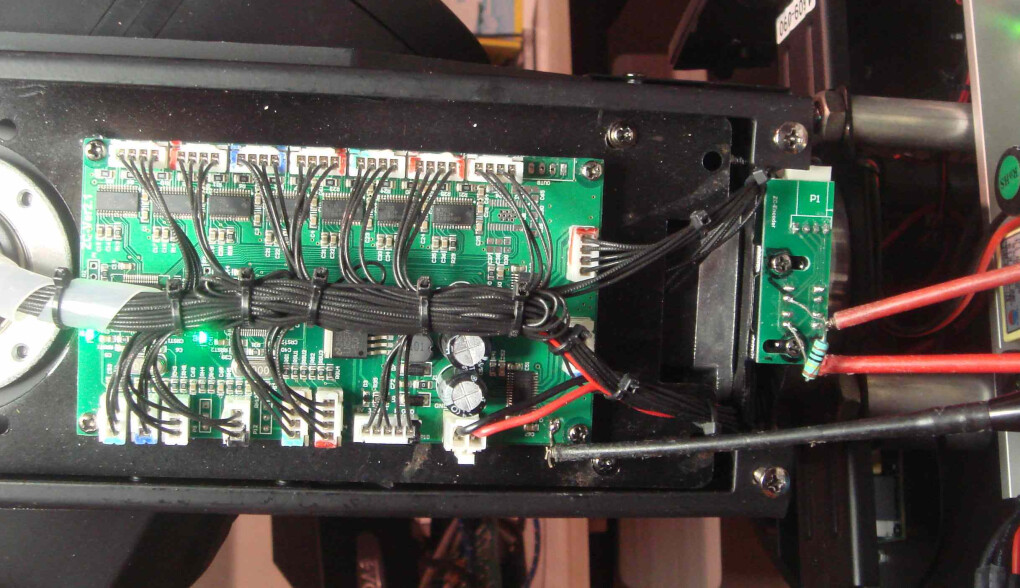
6942494.jpg
Les banderilles et la résistance de 1M sur le capteur à fourche X ont servi au branchement de l'oscillo.
Hello
Il n’y aurait pas des fils en train de casser entre la base et la tête, ou avec un faux contact qq part? J’ai eu des problèmes similaires sur d’autres lyres, et à chaque fois c’était des fils cassés, ou en train de casser, entre la base et la tête de la machine…
Salut JP,

Le fait que ça dépende de la position de départ, c'est un bon indice. À l'init, la lyre cherche son repère sur la fourche optique et compte ses pas à partir de là. Si elle le trouve trop tôt en partant de la droite, tout est décalé et elle tape en butée vers 150. Le bruit, c'est le moteur qui saute des pas.

Vu que tes signaux capteur sont propres, je regarderais d'abord la languette qui passe dans la fourche : si elle a un peu glissé sur l'axe ou sur la poulie, ça fait exactement ça. Ensuite la tension de courroie, et les câbles qui passent dans l'axe comme dit dryo.

Et vu que t'as la même chose sur deux lyres et sur les deux axes, jette quand même un œil au menu offset pan/tilt : ça peut être un réglage plutôt qu'une panne.

Tu me diras !
Bonsoir,

Maintenant plus de repère, plus de butée c'est le DRV8841 qui gérè tout.
Lorsqu'il détecte une augmentation de courant dans les moteurs parce que le mécanisme arrive en butée alors il se met en sécurité et il renvoi un signal au micro qui mémorise le point zéro.
A mon avis ce que j'ai constaté est cohérent avec une erreur de fabrication.
Il faut savoir qu'il existe des moteurs pas à pas de 200 ou de 400 pas par tour.
Ils sont pratiquement identiques mais si on se trompe en montant des 400 au lieu des 200 alors le micro n'envoie pas un nombre suffisant d'impulsions au mécanisme pour atteindre la butée et parfois l'initialisation est incomplète.
Mais c'est piégeux car tout parait normal puisque la position du mécanisme continue d'être gérée par la roue optique, sauf que dans certaines circonstances ça plante.

J'ai aussi constaté une certaine latence dans les mises en mouvement

Et au fil de mes recherches, j'ai découvert que ces lyres existaient sous différentes marques dont Uking qui aurait un point de vente en europe.

Je ne vais pas me faire des noeuds au cerveau avec ça....

JP


Ah bien vu JP, merci du retour ! Je partais sur la fourche, j'avais pas pensé à une détection de butée par le driver.
Ton histoire de moteurs 400 pas, ça collerait bien avec le fait que ça dépende de la position de départ. T'as pu jeter un œil à l'étiquette des moteurs ? (1,8° ou 0,9°)
C'est un peu tordu comme explication, mais elle cadre bien avec les évolutions de la technique.
-Câblage simplifié car le DRV8841 gère tout.
-Les versions de soft de la carte mère maintenant situées dans un bras du mécanisme doivent suivre les versions du hard
-Des machines identique existent sous plusieurs marques qui se différencient par la programmation du logo affiché sur la face avant par la carte fille.
-Cela devient compliqué pour le Tech qui n'est pas en possession des éléments de programmation des micro-contrôleurs.
JP

-
Ta théorie tient la route, et je crois qu'on peut la tester sans les fichiers du firmware.

Petit bémol sur le DRV8841 : sauf erreur de ma part, la fiche de TI ne parle pas de détection de calage. C'est un double pont en H avec régulation de courant par hachage, et une sortie nFAULT en cas de surintensité ou de surchauffe. Du coup, je pense plutôt que le micro envoie un nombre fixe de pas vers la butée « à l'aveugle », puis cale le zéro. Ça colle encore mieux avec ton idée : si le nombre de pas prévu est trop juste pour le moteur monté, la tête arrive en butée en partant de gauche, mais pas en partant de droite.

Deux essais simples :
- Tête bien initialisée, envoie pan 0 puis 255 en DMX et mesure l'angle réellement parcouru, à comparer aux 540° annoncés en pan. Avec un moteur 0,9° piloté comme un 1,8°, on devrait voir la moitié de la course, sauf si la roue optique rattrape tout.
- Pendant l'initialisation bruyante, une sonde sur nFAULT : s'il tombe à l'état bas, c'est la protection de surintensité qui coupe le moteur, et là on regarde plutôt la résistance de mesure et la tension de référence.

Et toujours la question de l'étiquette moteur, 1,8° ou 0,9° ? Si les deux axes n'ont pas la même, ça ferait un indice de plus.
Je ne sais pas comment c'est câblé et géré mais il y autant de DRV8841 que de moteurs et 2 résistances de limitation de courant sur chaque sortie / bobinage du moteur.
Ce qui permet une gestion des butées par la détection d'une augmentation de consommation du moteur via le signal Fault.

Ceci dit, maintenant on trouve des DRV8841 un peu partout.
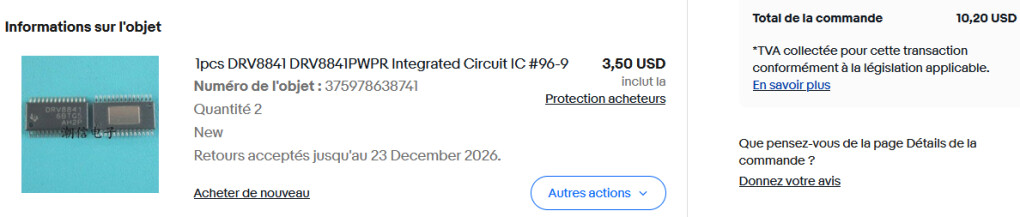
Sur un autre appareil j'en ai remplacé 2 achetés 10$50 sur Ebay (Rapide et sans problème)
6999535.png
>Les pattes se coupent facilement au cutter.
>Dessouder la semelle par dessous.
>Nettoyer à la tresse sans frotter.
>Ressouder au fer à la crème à souder.
>Vérifier absence de court circuit.
Ce n'est finalement pas trop problématique à remplacer quand on a de la crème à souder et qu'on a fait le stage chez Naomi
Mais on peut faire sans.
JP